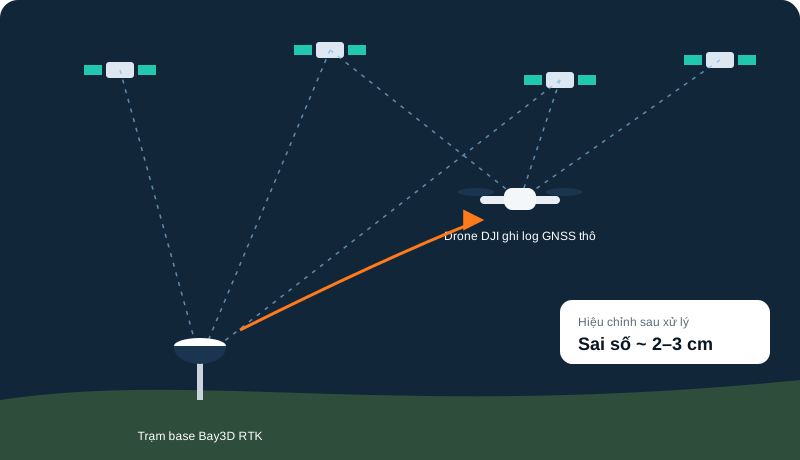
Cùng một nguyên lý, khác thời điểm tính toán
Cả RTK (Real-Time Kinematic) và PPK (Post-Processed Kinematic) đều dùng một trạm base đặt trên điểm đã biết toạ độ để hiệu chỉnh vị trí của máy thu di động, ở đây là drone. Điểm khác nhau nằm ở thời điểm hiệu chỉnh.
- RTK: số cải chính được truyền đến drone trong lúc bay, qua radio hoặc mạng CORS (NTRIP). Mỗi ảnh được gắn toạ độ chính xác ngay khi chụp.
- PPK: drone và trạm base cùng ghi dữ liệu GNSS thô. Sau chuyến bay, phần mềm ghép hai bộ dữ liệu để tính lại vị trí từng ảnh.
Ưu, nhược điểm
| RTK | PPK | |
|---|---|---|
| Kết nối trong lúc bay | Bắt buộc | Không cần |
| Khi mất sóng | Ảnh trong đoạn mất sóng giảm độ chính xác | Không ảnh hưởng, dữ liệu vẫn được ghi |
| Kết quả có ngay | Có | Sau khi xử lý |
| Vùng núi, mỏ sâu | Dễ mất kết nối | Phù hợp |
Khi nào chọn phương pháp nào?
Nếu khu đo có CORS ổn định và cần kết quả ngay, RTK là lựa chọn thuận tiện. Với mỏ ở vùng núi, khu vực sóng di động yếu hoặc tuyến dài vượt tầm radio, PPK an toàn hơn vì không phụ thuộc kết nối. Trên thực tế, nhiều đội bay bật RTK khi có thể và vẫn ghi log để xử lý PPK dự phòng.
Vẫn cần điểm khống chế GCP?
RTK và PPK giảm mạnh số điểm khống chế cần đặt, nhưng không nên bỏ hẳn. Một vài điểm kiểm tra như Bay3D GCP giúp phát hiện sai số hệ thống, nhất là về độ cao, và là căn cứ để ghi vào báo cáo chất lượng.
Gợi ý: với khu đo vài chục hecta, bay PPK kèm 3–5 điểm kiểm tra phân bố đều thường đủ để đánh giá độ chính xác cho đo khối lượng.
Làm PPK trên Bay3D
Đặt Bay3D RTK làm trạm base, bay drone DJI có mô-đun RTK, tải ảnh cùng log của drone và base lên Bay3D Cloud. Hệ thống tự hiệu chỉnh vị trí ảnh và xuất báo cáo sai số trên các điểm kiểm tra.